
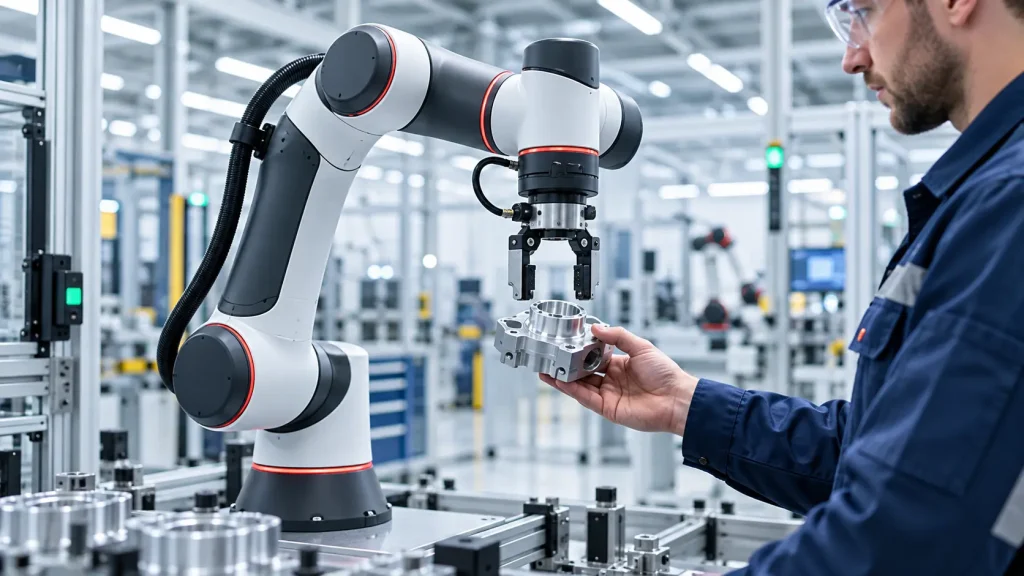
Cobot to robot współpracujący zaprojektowany z myślą o pracy w bezpośrednim otoczeniu człowieka. W przeciwieństwie do klasycznego robota przemysłowego, który najczęściej wykonuje zadania w wydzielonej i zabezpieczonej strefie, cobot może być częścią stanowiska, na którym człowiek i maszyna dzielą przestrzeń roboczą. Pozwalają na to funkcje bezpieczeństwa kontrolujące między innymi prędkość, siłę, moment obrotowy oraz odległość od pracownika.
Nie oznacza to jednak, że każdy cobot można po prostu ustawić obok człowieka i uruchomić bez dodatkowych zabezpieczeń. Bezpieczeństwo dotyczy całej aplikacji: robota, chwytaka, obrabianego elementu, narzędzia, prędkości ruchu i sposobu organizacji stanowiska. Cobot wyposażony w bezpieczne funkcje może więc w jednym zastosowaniu pracować bez klasycznego ogrodzenia, a w innym wymagać skanera bezpieczeństwa, ograniczenia prędkości lub fizycznego odseparowania procesu.
Roboty współpracujące znajdują dziś zastosowanie w montażu, obsłudze maszyn CNC, paletyzacji, spawaniu, kontroli jakości, pakowaniu, dozowaniu czy przenoszeniu komponentów. W tym artykule wyjaśniamy, co to jest cobot, jak działa, czym różni się od tradycyjnego robota przemysłowego, jakie ma zalety i ograniczenia oraz kiedy automatyzacja z wykorzystaniem robota współpracującego rzeczywiście ma sens.
Najważniejsze informacje:
- Cobot to robot współpracujący przeznaczony do pracy w środowisku, w którym może występować bezpośrednia interakcja człowieka z robotem.
- Cobot nie jest automatycznie bezpieczny w każdej aplikacji – bezpieczeństwo trzeba ocenić dla całego stanowiska.
- Roboty współpracujące zwykle oferują funkcje ograniczania siły i prędkości oraz monitorowania przestrzeni roboczej.
- Coboty są zazwyczaj łatwiejsze do wdrażania i przeprogramowywania niż klasyczne systemy robotyczne.
- Klasyczny robot przemysłowy nadal ma przewagę przy bardzo dużych prędkościach, ciężkich ładunkach i krótkich czasach cyklu.
- Typowe zastosowania cobotów to montaż, obsługa CNC, paletyzacja, spawanie, pakowanie, kontrola jakości i dozowanie.
- Robot współpracujący może być atrakcyjny także dla małych i średnich przedsiębiorstw ze względu na elastyczność i możliwość automatyzowania krótszych serii produkcyjnych.
- Podstawowymi normami dotyczącymi bezpieczeństwa robotów przemysłowych są ISO 10218, a w przypadku zastosowań współpracujących istotne pozostają także wymagania ISO/TS 15066.
Cobot – co to jest?
Cobot, czyli collaborative robot, jest robotem współpracującym zaprojektowanym do wykonywania zadań w środowisku, w którym człowiek może znajdować się w tej samej lub bezpośrednio sąsiadującej przestrzeni roboczej. W języku polskim spotyka się również określenie „kobot”, jednak w branży automatyki bardzo powszechnie stosowana jest angielska forma cobot. Sama nazwa pochodzi od połączenia słów collaborative oraz robot.
Najważniejszą cechą cobota nie jest jednak jego wygląd ani niewielki rozmiar, lecz możliwość zaprojektowania aplikacji umożliwiającej bezpieczniejszą współpracę człowieka z maszyną. Robot może wykorzystywać czujniki momentu i siły, funkcje ograniczania prędkości, kontrolę pozycji oraz dodatkowe systemy bezpieczeństwa. Pozwala to automatyzować stanowiska, w których całkowite oddzielenie człowieka od robota byłoby niepraktyczne.
Cobot łączy powtarzalność i precyzję maszyny z elastycznością człowieka, dlatego dobrze sprawdza się w procesach, które nie wymagają całkowicie autonomicznej linii produkcyjnej. Pracownik może przykładowo przygotowywać komponenty, wykonywać kontrolę wizualną lub podejmować decyzje, podczas gdy robot zajmuje się monotonnym przykręcaniem, przenoszeniem części albo obsługiwaniem maszyny.
Warto przy tym pamiętać, że termin „współpraca” odnosi się przede wszystkim do sposobu zaprojektowania całej aplikacji robotycznej. Sam zakup ramienia określanego przez producenta jako cobot nie oznacza jeszcze, że gotowe stanowisko automatycznie spełnia wszystkie wymagania bezpieczeństwa.
Jak działa cobot?
Cobot działa podobnie do klasycznego robota przemysłowego, ponieważ wykonuje zaprogramowane ruchy za pomocą napędzanych osi, ale dodatkowo wykorzystuje funkcje umożliwiające kontrolowanie ruchu w środowisku współdzielonym z człowiekiem. Typowe ramię ma sześć osi, dzięki którym może wykonywać przestrzenne ruchy przypominające możliwości ludzkiej ręki, choć dokładna konstrukcja zależy od konkretnego modelu.
Sterownik robota otrzymuje program określający pozycje, trajektorie, prędkość oraz sposób działania narzędzia zamontowanego na końcu ramienia. Takim narzędziem może być chwytak, wkrętarka, palnik spawalniczy, przyssawka próżniowa, kamera, dozownik kleju albo inne urządzenie dostosowane do procesu. Cobot wykonuje następnie zdefiniowaną sekwencję ruchów i może komunikować się z maszyną CNC, przenośnikiem, systemem wizyjnym czy sterownikiem PLC.
W robotach współpracujących szczególnie ważna jest kontrola parametrów ruchu. Nowoczesny cobot może monitorować siłę, moment obrotowy, pozycję i prędkość, a po wykryciu warunków przekraczających ustawione limity odpowiednio zmniejszyć ruch lub przejść do bezpiecznego zatrzymania. Konkretne zachowanie zależy jednak od konfiguracji i zastosowanych funkcji bezpieczeństwa.
Właśnie dlatego jeden cobot może pracować bardzo wolno obok operatora, a w innym momencie przyspieszać, gdy człowiek znajduje się poza określoną strefą. Pozwala to łączyć bezpieczeństwo z możliwie wysoką wydajnością procesu.
Cobot a robot przemysłowy – czym się różnią?
Najważniejsza różnica pomiędzy cobotem a tradycyjnym robotem przemysłowym dotyczy sposobu integracji robota ze stanowiskiem i interakcji z człowiekiem. Klasyczne roboty przemysłowe bardzo często wykonują szybkie, dynamiczne ruchy za fizycznym ogrodzeniem, kurtynami świetlnymi lub innymi urządzeniami bezpieczeństwa. Operator nie powinien wtedy wchodzić do strefy pracy maszyny w czasie automatycznego cyklu.
Cobot został natomiast zaprojektowany z myślą o bardziej elastycznej automatyzacji. Może posiadać zaokrągloną konstrukcję, czujniki momentu, ograniczenia siły, funkcje monitorowania prędkości i inne mechanizmy ułatwiające stworzenie stanowiska współpracującego. Nie oznacza to jednak, że cobot zawsze pracuje bez wygrodzenia. Jeśli przykładowo trzyma ostry przedmiot albo wykonuje proces spawania, źródłem zagrożenia staje się nie tylko samo ramię.
Robot przemysłowy będzie zwykle lepszym rozwiązaniem tam, gdzie liczy się maksymalna prędkość, duży udźwig i możliwie najkrótszy czas cyklu, natomiast cobot ma przewagę przy elastycznej produkcji, częstych zmianach zadania i bezpośredniej współpracy z operatorem.
| Cecha | Cobot | Klasyczny robot przemysłowy |
|---|---|---|
| Praca blisko człowieka | ✅ Możliwa w odpowiednio zaprojektowanej aplikacji | ⚠️ Najczęściej wymaga separacji |
| Ogrodzenie | ✅ Nie zawsze konieczne | ⚠️ Często stosowane |
| Programowanie | ✅ Zwykle bardziej intuicyjne | ⚠️ Często bardziej specjalistyczne |
| Prowadzenie ręczne | ✅ Często dostępne | ⚠️ Zależnie od modelu |
| Elastyczność stanowiska | ✅ Wysoka | ⚠️ Zwykle mniejsza |
| Maksymalna prędkość | ⚠️ Często ograniczana ze względów bezpieczeństwa | ✅ Bardzo wysoka |
| Bardzo ciężkie ładunki | ⚠️ Możliwe w części modeli, ale z ograniczeniami | ✅ Duży wybór robotów ciężkich |
| Krótkie serie produkcyjne | ✅ Bardzo dobre zastosowanie | ⚠️ Integracja może być mniej opłacalna |
| Produkcja wielkoseryjna | ✅ Możliwa | ✅ Często lepszy wybór |
| Czas wdrożenia | ✅ Potencjalnie krótszy | ⚠️ Zależny od rozbudowania celi |
| Zajmowana przestrzeń | ✅ Zwykle niewielka | ⚠️ Cela może być większa |
Czy cobot może pracować bez ogrodzenia? Kiedy jest to bezpieczne?
Cobot może pracować bez klasycznego ogrodzenia bezpieczeństwa, ale tylko wtedy, gdy ocena ryzyka całej aplikacji potwierdzi, że kontakt człowieka z robotem nie stwarza niedopuszczalnego zagrożenia. Sam fakt, że dane ramię jest określane jako robot współpracujący, nie oznacza automatycznie, że stanowisko może działać bez dodatkowych zabezpieczeń. Pod uwagę trzeba brać nie tylko konstrukcję robota, ale również chwytak, narzędzie, przenoszony detal, prędkość ruchu, możliwe punkty zgniotu oraz sposób, w jaki operator porusza się wokół stanowiska.
Cobot wyposażony w czujniki siły, momentu i funkcje ograniczania prędkości nadal może wymagać dodatkowych środków bezpieczeństwa, jeśli wykonuje zadanie generujące dodatkowe ryzyko. Przykładem może być przenoszenie ciężkiego metalowego elementu, praca z ostrym narzędziem, spawanie albo dociskanie detalu do nieruchomej powierzchni. W takich sytuacjach stosuje się między innymi skanery bezpieczeństwa, kurtyny świetlne, maty naciskowe, ograniczenie prędkości oraz kontrolowane strefy dostępu.
Brak ogrodzenia jest więc efektem prawidłowo zaprojektowanej aplikacji, a nie cechą gwarantowaną przez sam cobot. W praktyce często stosuje się model hybrydowy, w którym robot pracuje szybciej, gdy człowiek znajduje się poza strefą roboczą, zwalnia po wykryciu zbliżającego się operatora, a następnie zatrzymuje się po przekroczeniu określonej granicy. Taki sposób działania pozwala połączyć bezpieczeństwo z zachowaniem możliwie wysokiej wydajności procesu.
Jakie funkcje bezpieczeństwa ma cobot i jak chronią operatora?
Cobot wykorzystuje certyfikowane funkcje bezpieczeństwa, które pozwalają kontrolować jego prędkość, siłę, zakres ruchu oraz zachowanie w sytuacji, gdy człowiek znajdzie się w pobliżu stanowiska. Jednym z najważniejszych mechanizmów jest Power and Force Limiting, czyli ograniczanie mocy i siły. System monitoruje parametry ruchu robota i pozwala skonfigurować je tak, aby ewentualny kontakt z operatorem mieścił się w granicach określonych dla danej aplikacji. Konkretne wartości muszą jednak wynikać z oceny ryzyka całego stanowiska, a nie wyłącznie z ustawień fabrycznych samego ramienia.
Cobot może również korzystać z funkcji Speed and Separation Monitoring, która pozwala dostosowywać prędkość robota do odległości człowieka od strefy pracy. W połączeniu ze skanerem bezpieczeństwa lub innym certyfikowanym systemem detekcji robot może pracować szybciej, gdy operator znajduje się daleko, automatycznie zwalniać podczas jego zbliżania się, a po przekroczeniu ustalonej granicy przechodzić do bezpiecznego zatrzymania. Pozwala to ograniczyć przestoje bez rezygnowania z wymaganych środków ochronnych.
Ważną funkcją cobota może być również bezpieczne prowadzenie ręczne, dzięki któremu operator może w kontrolowanych warunkach fizycznie przemieszczać ramię i zapisywać kolejne pozycje programu. W aplikacjach współpracujących stosowane są także bezpieczne ograniczenia pozycji, prędkości i momentu oraz monitorowane zatrzymanie bezpieczeństwa. Dobór funkcji zawsze powinien wynikać z charakteru zadania, narzędzia, przenoszonego detalu oraz sposobu współpracy człowieka z robotem.
Cobot a normy bezpieczeństwa – co określają ISO 10218 i ISO/TS 15066?
Cobot oraz całe stanowisko zrobotyzowane muszą być oceniane jako jeden system, dlatego bezpieczeństwo nie wynika wyłącznie z deklaracji producenta samego ramienia. Kluczowe znaczenie mają normy z rodziny ISO 10218, które określają wymagania dotyczące projektowania robotów przemysłowych oraz ich integracji w stanowiskach i celach robotycznych. Aktualne wydania ISO 10218-1 i ISO 10218-2 obejmują między innymi funkcje bezpieczeństwa robota, sposób projektowania aplikacji, integrację urządzeń ochronnych oraz wymagania dotyczące oceny zagrożeń związanych z ruchem maszyny.
W przypadku robotów współpracujących ważnym dokumentem pozostaje również ISO/TS 15066, które uzupełnia wymagania dotyczące współpracy człowieka z robotem. Cobot może być wyposażony w funkcje ograniczania siły, prędkości i zakresu ruchu, ale parametry te muszą zostać dobrane do konkretnego zadania, narzędzia i możliwego kontaktu z operatorem. Ocena obejmuje więc nie tylko ramię, lecz również chwytak, przenoszony detal, ostre krawędzie, punkty zgniotu oraz potencjalne skutki kolizji.
Integrator musi na tej podstawie przeprowadzić ocenę ryzyka i określić, czy wystarczą funkcje bezpieczeństwa robota, czy potrzebne są dodatkowe środki ochronne. Cobot może więc pracować bez pełnego ogrodzenia tylko wtedy, gdy analiza całego stanowiska potwierdzi dopuszczalny poziom ryzyka. W zależności od aplikacji mogą być wymagane skanery, kurtyny świetlne, ograniczenie prędkości albo fizyczne odseparowanie części procesu.
Do czego wykorzystuje się coboty?
Cobot jest szczególnie przydatny w zadaniach powtarzalnych, monotonnych, ergonomicznie obciążających albo wymagających stałej precyzji, ale jednocześnie wykonywanych w środowisku, w którym nadal potrzebny jest człowiek. Typowym przykładem jest obsługa maszyn CNC, gdzie robot może wkładać detal do obrabiarki, uruchamiać cykl i odbierać gotowy element, podczas gdy pracownik zajmuje się kontrolą jakości, przygotowaniem kolejnej partii lub nadzorem nad kilkoma stanowiskami jednocześnie.
Bardzo szerokim obszarem zastosowań pozostaje montaż, w którym cobot może przykręcać śruby, osadzać komponenty, dozować klej, przenosić elementy oraz wykonywać operacje wymagające zachowania stałych parametrów. Dużą zaletą jest możliwość stosunkowo szybkiego przeprogramowania stanowiska po zmianie produktu, dzięki czemu robot współpracujący dobrze sprawdza się również w produkcji krótkich i średnich serii.
Coboty wykorzystuje się także do spawania, paletyzacji, pakowania, kontroli jakości, szlifowania, polerowania, dozowania oraz sortowania elementów, a zakres zastosowań zależy przede wszystkim od udźwigu, zasięgu, dokładności i zastosowanego narzędzia końcowego. Ten sam model robota może więc wykonywać zupełnie różne zadania po zmianie chwytaka, programu lub oprzyrządowania stanowiska.
| Zastosowanie cobota | Na czym polega zadanie? | Główna korzyść |
|---|---|---|
| Obsługa maszyn CNC | Załadunek i rozładunek detali | Mniej ręcznej, powtarzalnej pracy |
| Obsługa wtryskarek | Odbiór i odkładanie elementów | Stały rytm procesu |
| Montaż | Składanie i pozycjonowanie komponentów | Wysoka powtarzalność |
| Wkręcanie | Automatyczne dokręcanie śrub | Stały moment i jakość |
| Spawanie | Prowadzenie palnika po zaprogramowanej ścieżce | Powtarzalność spoin |
| Pakowanie | Układanie produktów w opakowaniach | Automatyzacja monotonnych czynności |
| Paletyzacja | Układanie kartonów lub produktów na palecie | Odciążenie operatora |
| Pick-and-place | Pobieranie i odkładanie elementów | Szybkie przemieszczanie detali |
| Dozowanie | Nakładanie kleju, uszczelniacza lub masy | Stała ilość materiału |
| Kontrola jakości | Obsługa kamer i czujników pomiarowych | Powtarzalna inspekcja |
| Pomiary | Pozycjonowanie detali lub czujników | Stała dokładność |
| Szlifowanie i polerowanie | Obróbka powierzchni | Jednolita jakość |
| Gratowanie | Usuwanie ostrych krawędzi | Lepsza ergonomia pracy |
| Sortowanie | Rozdzielanie elementów według cech | Szybsza organizacja produkcji |
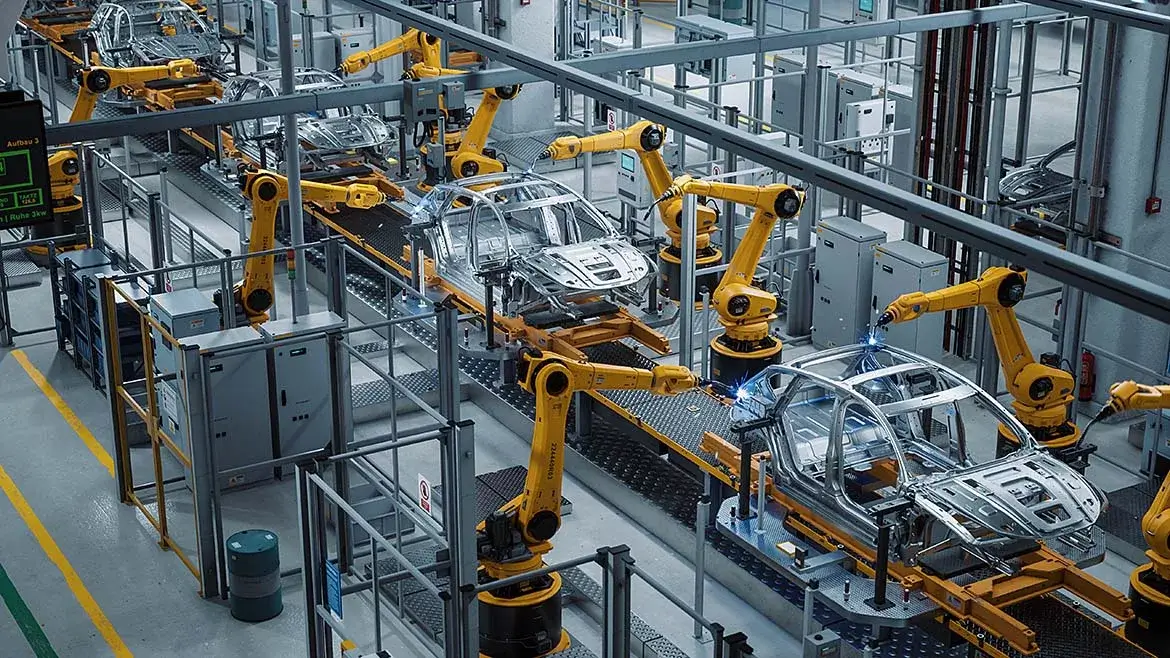
Coboty w fabrykach samochodów – jak wykorzystuje je branża motoryzacyjna?
Coboty są coraz częściej wykorzystywane w fabrykach samochodów do zadań, które wymagają powtarzalności i precyzji, ale jednocześnie odbywają się w bezpośrednim otoczeniu pracowników. Robot współpracujący może zajmować się montażem komponentów, dokręcaniem śrub, obsługą maszyn, dozowaniem materiałów, kontrolą jakości czy przenoszeniem części, podczas gdy operator odpowiada za przygotowanie elementów, nadzór nad procesem i czynności wymagające większej elastyczności.
Cobot dobrze sprawdza się w motoryzacji przede wszystkim tam, gdzie pełna automatyzacja klasycznym robotem przemysłowym byłaby zbyt rozbudowana albo wymagałaby odseparowania całego stanowiska. BMW wykorzystywało roboty współpracujące przy montażu elementów drzwi, Ford wdrażał coboty na liniach produkcyjnych i montażowych, a Opel zastosował robota UR10 do automatycznego przykręcania sprężarek klimatyzacji do bloków silników. W zakładach Stellantis coboty znalazły natomiast zastosowanie przy produkcji Fiata 500.
Branża samochodowa dobrze pokazuje, że cobot nie musi zastępować całej linii produkcyjnej, aby przynosić korzyści. Może automatyzować pojedyncze, ergonomicznie trudne lub powtarzalne zadanie, pozostając częścią większego procesu, w którym nadal uczestniczą pracownicy. Dzięki temu producenci mogą stopniowo automatyzować wybrane stanowiska bez przebudowy całej fabryki.
Przykłady zastosowania cobotów w motoryzacji
| Producent | Przykładowe zastosowanie cobota |
|---|---|
| BMW | Montaż i dociskanie elementów izolacyjnych w drzwiach |
| Ford | Montaż silników, smarowanie wałków, uzupełnianie oleju i kontrola jakości |
| Opel | Przykręcanie sprężarek klimatyzacji do bloków silników |
| Stellantis | Operacje montażowe przy produkcji Fiata 500 |
| Nissan | Wsparcie produkcji i montażu silników oraz podzespołów |
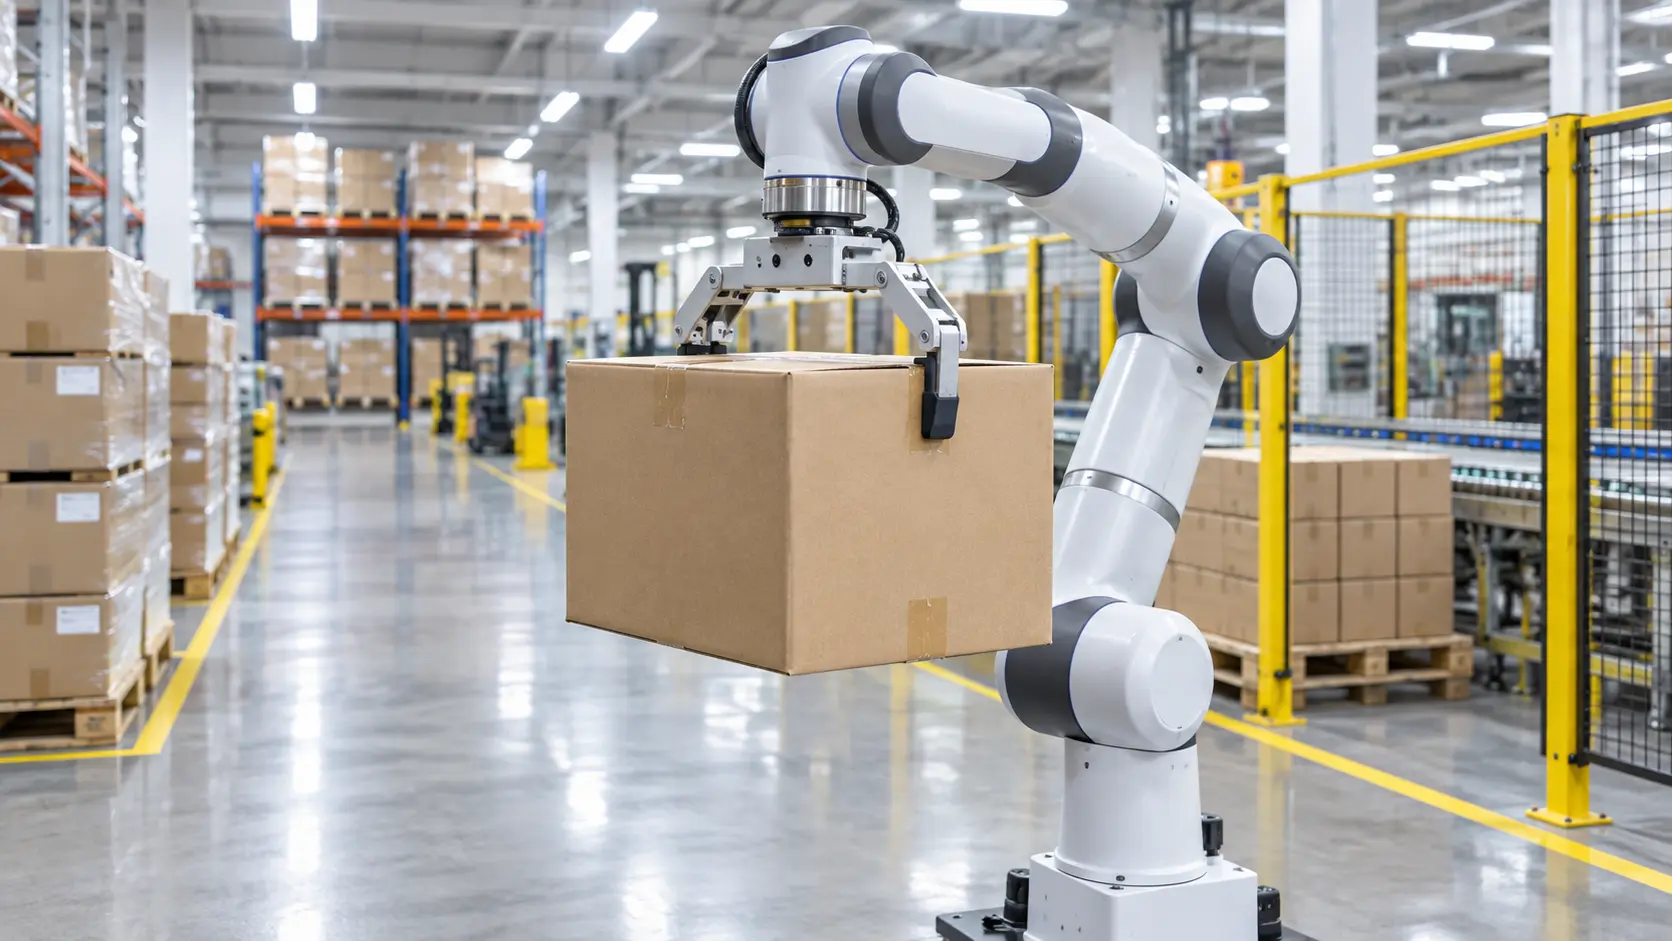
Cobot do paletyzacji – dlaczego jest coraz częściej wykorzystywany?
Cobot do paletyzacji sprawdza się szczególnie tam, gdzie pracownicy przez wiele godzin wykonują powtarzalne podnoszenie, przenoszenie i układanie kartonów lub innych produktów na paletach. Tego typu praca jest monotonna i mocno obciąża układ ruchu, dlatego automatyzacja może poprawić ergonomię stanowiska oraz zapewnić bardziej powtarzalny sposób układania kolejnych warstw. Robot współpracujący może wykonywać ten sam schemat przez długi czas, zachowując stałą trajektorię i pozycję odkładania produktów.
Nowoczesne coboty oferują coraz większy udźwig i zasięg, dzięki czemu mogą być stosowane nie tylko przy lekkich elementach, ale także przy cięższych kartonach i większych opakowaniach. Cobot nie tworzy jednak kompletnego stanowiska paletyzacyjnego samodzielnie, ponieważ potrzebuje odpowiednio dobranego chwytaka, konstrukcji wsporczej, systemu wykrywania palety oraz oprogramowania definiującego sposób układania produktów. W wielu aplikacjach stosuje się chwytaki próżniowe, dodatkową oś pionową lub kolumnę zwiększającą zakres pracy.
Dużą zaletą takiego rozwiązania jest możliwość dostosowania procesu do różnych produktów i formatów opakowań. Cobot do paletyzacji może być szybko przeprogramowany po zmianie kartonu, liczby warstw lub wzoru układania, dlatego dobrze pasuje do zakładów produkujących krótkie i średnie serie. W mniejszych firmach takie stanowisko może być bardziej elastyczne niż dedykowana linia paletyzacyjna projektowana wyłącznie dla jednego produktu.
Cobot do spawania – kiedy warto go zastosować?
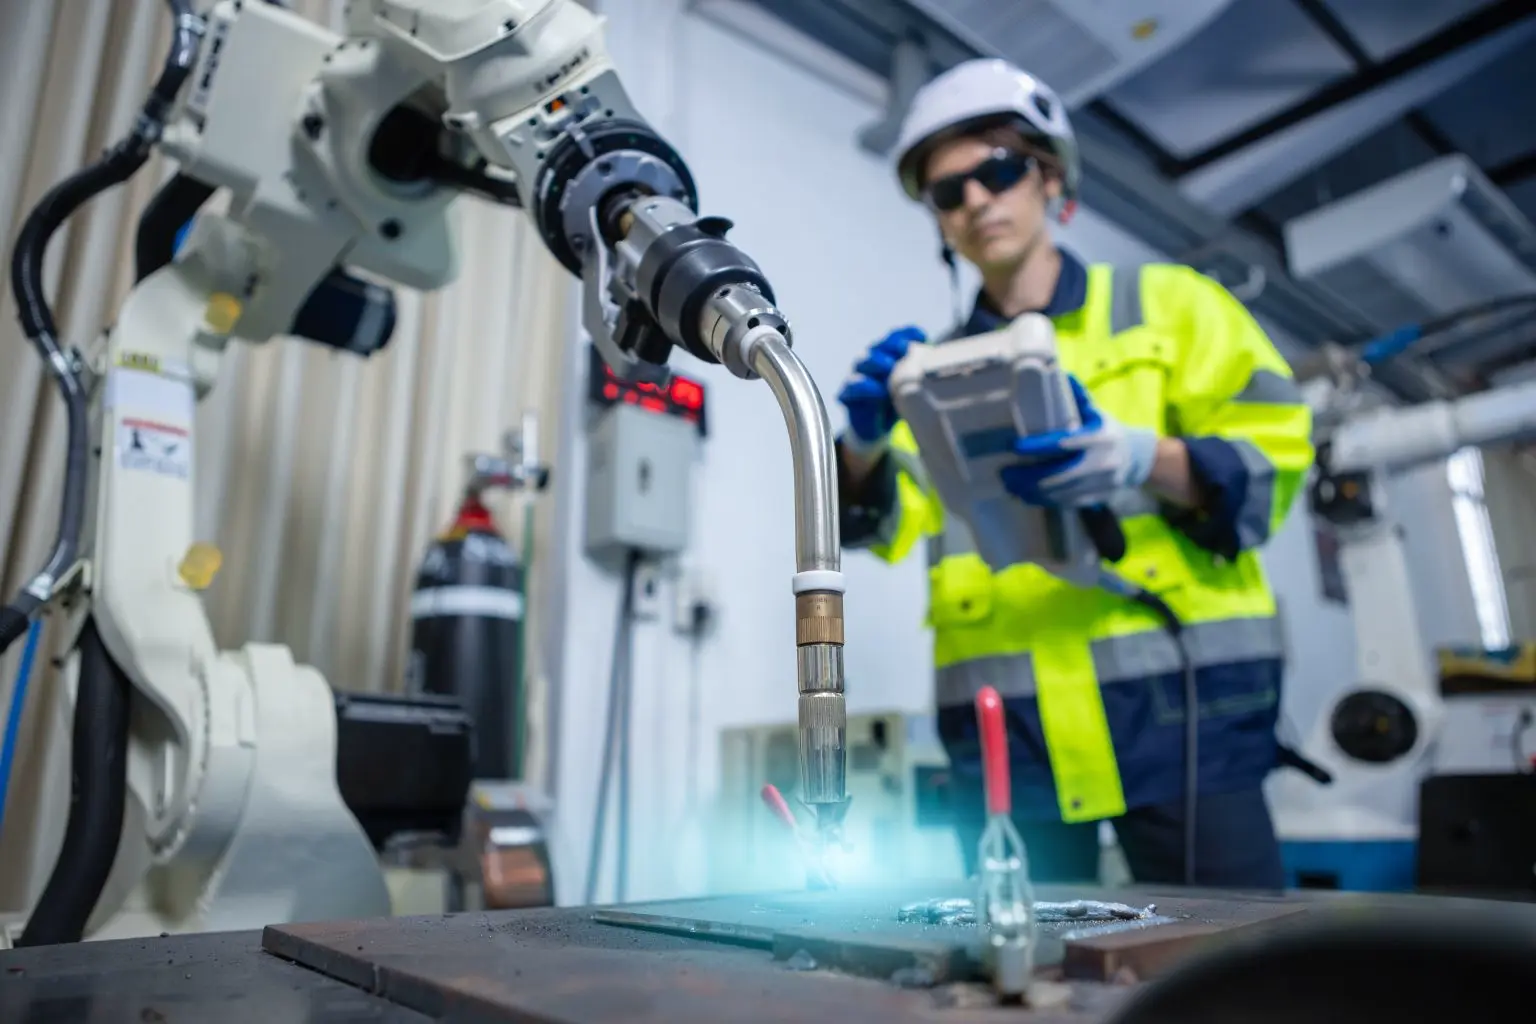
Cobot do spawania sprawdza się przede wszystkim w produkcji mało- i średnioseryjnej, w której często zmieniają się detale, a jednocześnie duża część spoin ma powtarzalny przebieg. Robot współpracujący może zostać wyposażony w palnik spawalniczy i prowadzić go po zaprogramowanej trajektorii z ustaloną prędkością, kątem oraz odległością od materiału. Pozwala to uzyskać bardziej powtarzalny przebieg procesu i odciążyć spawacza od wykonywania przez wiele godzin tych samych ruchów, szczególnie przy prostych i regularnych spoinach.
Cobot jest szczególnie przydatny tam, gdzie stanowisko musi być często dostosowywane do nowych elementów lub krótkich partii produkcyjnych. Operator może przygotować detal, ustawić punkty trajektorii, skorygować parametry i stosunkowo szybko uruchomić kolejne zlecenie. W części systemów ścieżkę spawania można definiować poprzez ręczne prowadzenie ramienia, co upraszcza programowanie i skraca czas potrzebny na przezbrojenie stanowiska.
Cobot do spawania nadal wymaga jednak prawidłowo zaprojektowanych zabezpieczeń, ponieważ źródłem ryzyka jest nie tylko ruch robota, ale również łuk spawalniczy, wysoka temperatura, promieniowanie, odpryski i sam palnik. Robot nie zastępuje także wiedzy doświadczonego spawacza, który odpowiada za przygotowanie procesu, dobór parametrów, ocenę materiału i kontrolę jakości wykonanych spoin.
Cobot w logistyce i magazynie – zastosowania poza linią produkcyjną
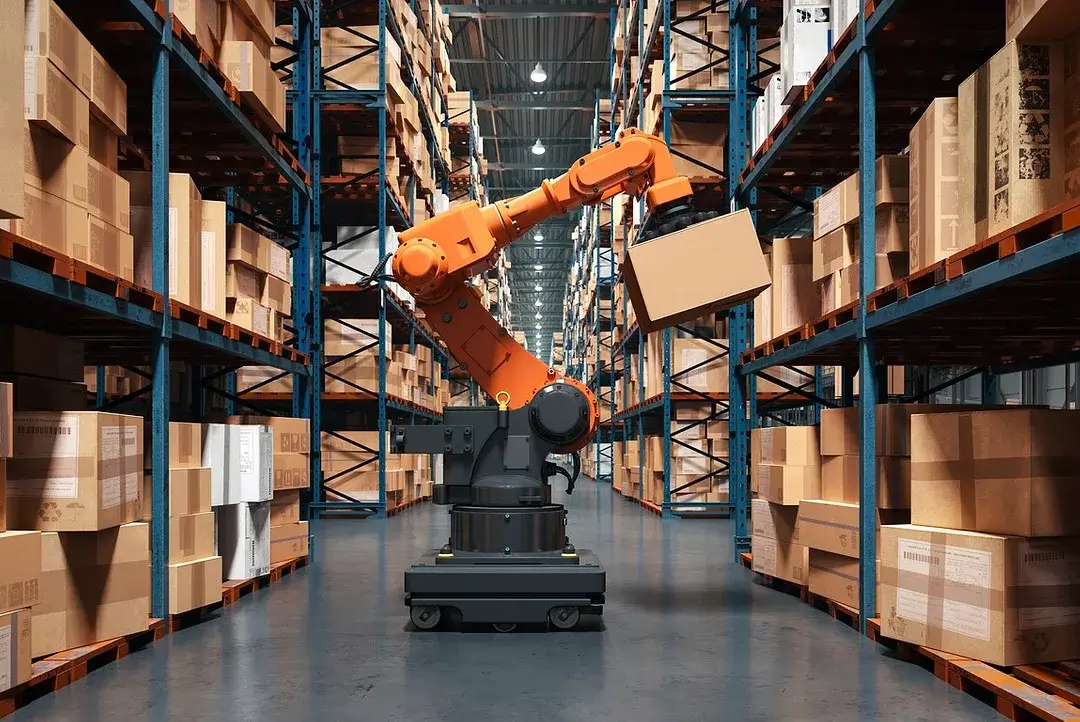
Cobot może być wykorzystywany w logistyce i magazynie do automatyzacji powtarzalnych operacji związanych z przenoszeniem, sortowaniem, pakowaniem i przygotowywaniem produktów do wysyłki. Robot współpracujący może pobierać kartony z przenośnika, odkładać towary do pojemników, kompletować określone zestawy oraz obsługiwać stanowiska pakowania, przy których nadal pracuje człowiek. Połączenie cobota z systemem wizyjnym pozwala dodatkowo rozpoznawać położenie produktów, kody lub rodzaje opakowań i dostosowywać sposób chwytania do aktualnego zadania.
W magazynach cobot sprawdza się również przy paletyzacji i depaletyzacji, czyli automatycznym układaniu produktów na palecie oraz zdejmowaniu ich przed dalszym transportem lub kompletacją. Szczególnie istotne jest ograniczenie ręcznego podnoszenia kartonów wykonywanego wielokrotnie podczas zmiany, ponieważ robot może przejąć najbardziej powtarzalną część procesu. Przy zmiennych produktach stanowisko można dostosować poprzez zmianę programu, chwytaka lub wzoru układania bez przebudowy całej infrastruktury magazynowej.
Cobot może także współpracować z autonomicznym robotem mobilnym AMR, tworząc system zdolny nie tylko do manipulowania produktami, ale również do przemieszczania się pomiędzy wybranymi stanowiskami. Sam klasyczny cobot jest najczęściej zamontowany stacjonarnie, natomiast połączenie ramienia z platformą mobilną umożliwia obsługę kilku punktów kompletacji, maszyn lub stref magazynowych. Takie rozwiązanie jest szczególnie interesujące w magazynach o zmiennym przepływie towarów, w których sztywna automatyzacja przenośnikowa byłaby mniej elastyczna.
Jak programuje się cobota krok po kroku?
Cobot jest zwykle programowany za pomocą graficznego interfejsu, panelu operatorskiego oraz funkcji ręcznego prowadzenia ramienia, dzięki czemu podstawową sekwencję ruchów można przygotować bez klasycznego pisania kodu. Operator definiuje pozycję początkową, kolejne punkty trajektorii, prędkość ruchu oraz czynności wykonywane przez chwytak lub inne narzędzie. W prostych aplikacjach, takich jak pick-and-place, obsługa CNC czy pakowanie, większość programu można zbudować z gotowych bloków funkcjonalnych.
Programowanie cobota polega następnie na przetestowaniu całej sekwencji przy ograniczonej prędkości i sprawdzeniu, czy robot prawidłowo osiąga zapisane pozycje oraz wykonuje wszystkie operacje. Jeżeli stanowisko współpracuje z PLC, systemem wizyjnym, czujnikami albo maszyną produkcyjną, na tym etapie konfiguruje się również komunikację i warunki logiczne, np. rozpoczęcie cyklu dopiero po otrzymaniu sygnału o gotowości maszyny.
Gotowy program cobota powinien zostać sprawdzony razem z konfiguracją bezpieczeństwa, ponieważ zmiana trajektorii, prędkości lub narzędzia może wpływać na ocenę ryzyka całego stanowiska. Dopiero po testach można zwiększyć parametry pracy do wartości przewidzianych dla produkcji.
Programowanie cobota – krok po kroku
- Wybierz zadanie, które robot ma wykonywać.
- Zamontuj i skonfiguruj chwytak lub inne narzędzie.
- Ustaw pozycję początkową robota.
- Przełącz cobota w tryb ręcznego prowadzenia, jeśli jest dostępny.
- Przesuń ramię do pierwszego punktu i zapisz jego pozycję.
- Zapisz kolejne punkty całej trajektorii.
- Dodaj operacje chwytaka, narzędzia lub urządzeń zewnętrznych.
- Ustaw prędkość, przyspieszenie i warunki przejścia między punktami.
- Skonfiguruj sygnały z PLC, czujników lub systemu wizyjnego, jeśli są potrzebne.
- Uruchom program z małą prędkością i sprawdź cały cykl.
- Skoryguj pozycje, trajektorie i czasy.
- Zweryfikuj ustawienia bezpieczeństwa.
- Dopiero po testach uruchom program z parametrami produkcyjnymi.
Jakie narzędzia i chwytaki można zamontować na cobocie?
Cobot może współpracować z wieloma rodzajami efektorów końcowych, a dobór odpowiedniego narzędzia w dużej mierze decyduje o tym, jakie zadanie robot będzie wykonywał. Najczęściej stosuje się chwytaki mechaniczne do przenoszenia części oraz chwytaki próżniowe wykorzystujące przyssawki, które dobrze sprawdzają się przy kartonach, płaskich elementach i produktach o gładkich powierzchniach. W zależności od aplikacji ramię można również wyposażyć w chwytak elektryczny, pneumatyczny albo specjalistyczne rozwiązanie zaprojektowane pod konkretny detal.
Cobot wyposażony w odpowiednie narzędzie może wykonywać znacznie więcej niż samo przenoszenie elementów pomiędzy stanowiskami. W montażu wykorzystuje się automatyczne wkrętarki, narzędzia do wciskania komponentów i dozowniki kleju, natomiast przy spawaniu na końcu ramienia montuje się palnik oraz osprzęt technologiczny. Do szlifowania, polerowania i gratowania dostępne są narzędzia z kontrolą lub kompensacją nacisku, które pomagają utrzymywać powtarzalny kontakt z obrabianą powierzchnią.
Cobot może również współpracować z kamerą lub systemem wizyjnym, który pozwala lokalizować części, określać ich położenie i wykonywać kontrolę jakości. Przy wyborze efektora trzeba jednak uwzględnić jego masę, środek ciężkości oraz masę przenoszonego produktu, ponieważ wszystkie te elementy wpływają na dostępny udźwig robota. Narzędzie może także zmienić poziom ryzyka całej aplikacji, dlatego palnik, wiertło, ostry chwytak czy ciężki detal muszą być uwzględnione w ocenie bezpieczeństwa stanowiska.
| Narzędzie do cobota | Typowe zastosowanie |
|---|---|
| Chwytak mechaniczny | Pobieranie i przenoszenie części |
| Chwytak próżniowy | Kartony, płyty, opakowania i gładkie elementy |
| Wkrętarka automatyczna | Montaż i dokręcanie śrub |
| Dozownik | Kleje, uszczelniacze i inne materiały |
| Palnik spawalniczy | Automatyzacja spawania |
| Narzędzie szlifierskie | Szlifowanie i gratowanie |
| Narzędzie polerskie | Obróbka powierzchni |
| Kamera / system wizyjny | Lokalizacja części i kontrola jakości |
| Czujnik siły i momentu | Kontrola nacisku i bardziej precyzyjne operacje |
Jakie są zalety cobotów?
Największą zaletą cobota jest elastyczność, ponieważ to samo ramię można stosunkowo szybko przystosować do wykonywania różnych procesów. W zakładzie produkującym krótkie serie maszyna może rano obsługiwać CNC, a po przezbrojeniu wykonywać montaż lub pakowanie. Nie oznacza to, że zmiana zawsze zajmuje kilka minut, ale możliwości rekonfiguracji są jednym z głównych powodów popularności robotów współpracujących.
Drugą korzyścią jest możliwość tworzenia kompaktowych stanowisk. Jeśli ocena ryzyka pozwala zrezygnować z pełnego wygrodzenia, rozwiązanie może zajmować mniej powierzchni niż tradycyjna cela robotyczna. Jest to szczególnie ważne w zakładach, w których automatyzacja musi zostać wprowadzona pomiędzy istniejące maszyny.
Cobot może również przejmować od człowieka powtarzalne, niewygodne ergonomicznie lub monotonne zadania, pozostawiając pracownikowi czynności wymagające decyzji, zręczności i doświadczenia. Dotyczy to między innymi wielokrotnego podnoszenia produktów, obsługi maszyn czy powtarzalnego wkręcania.
| Zaleta cobota | Co daje w praktyce? |
|---|---|
| Elastyczność | Łatwiejsze dostosowanie do nowych produktów |
| Prostsze programowanie | Krótszy czas wdrożenia prostych aplikacji |
| Mała powierzchnia | Możliwość instalacji w istniejącej produkcji |
| Współpraca z człowiekiem | Możliwość podziału zadań między robotem i operatorem |
| Prowadzenie ręczne | Łatwiejsze uczenie pozycji |
| Powtarzalność | Stabilne wykonywanie tych samych operacji |
| Mobilność stanowiska | Możliwość przeniesienia cobota do innego procesu |
| Automatyzacja krótkich serii | Większa elastyczność niż w wielu dedykowanych liniach |
Jakie są wady i ograniczenia cobotów?
Cobot nie jest rozwiązaniem idealnym dla każdego procesu. Jednym z głównych ograniczeń robota współpracującego jest to, że zapewnienie bezpiecznej pracy w pobliżu człowieka może wymagać ograniczenia prędkości, siły lub parametrów ruchu. W procesie, w którym liczy się każda część sekundy, klasyczny robot przemysłowy pracujący za wygrodzeniem może osiągać znacznie większą wydajność.
Drugim ograniczeniem może być udźwig. Zakres możliwości współczesnych cobotów szybko rośnie i dostępne są już modele przenoszące kilkadziesiąt kilogramów, ale ciężka robotyka przemysłowa nadal oferuje znacznie większe możliwości w zastosowaniach wymagających transportowania bardzo masywnych elementów.
Cobot nie eliminuje również kosztu integracji, ponieważ kompletne stanowisko wymaga chwytaka, konstrukcji mechanicznej, programu, urządzeń bezpieczeństwa i połączenia z pozostałymi maszynami. Samo ramię może być jedynie częścią całej inwestycji.
Do ograniczeń należy także ryzyko błędnego założenia, że urządzenie jest „bezpieczne z definicji”. Nieprawidłowo zaprojektowana aplikacja z cobotem może stwarzać zagrożenie podobnie jak inne maszyny.
| Ograniczenie | Znaczenie |
|---|---|
| Niższa prędkość w trybie współpracy | Może wydłużać czas cyklu |
| Ograniczenia udźwigu | Nie każdy ciężki proces jest odpowiedni |
| Konieczność oceny ryzyka | Cobot nie zwalnia z wymagań bezpieczeństwa |
| Koszt narzędzi i integracji | Sam robot nie jest kompletnym stanowiskiem |
| Zależność od aplikacji | Nie każdy proces nadaje się do współpracy |
| Zagrożenie od narzędzia | Chwytak, detal lub palnik mogą wymagać dodatkowych zabezpieczeń |
Cobot czy robot przemysłowy – kiedy wybrać cobota?
Cobot będzie lepszym wyborem wtedy, gdy proces produkcyjny często się zmienia, serie są krótkie lub średnie, a operator nadal musi mieć regularny dostęp do stanowiska. Dobrym przykładem jest zakład obsługujący kilka maszyn CNC i produkujący różne detale, ponieważ ten sam robot współpracujący można przeprogramować pod kolejny produkt albo przenieść pomiędzy stanowiskami. Taka elastyczność ogranicza potrzebę projektowania osobnej, dedykowanej automatyzacji dla każdej operacji i pozwala szybciej reagować na zmiany w produkcji.
Cobot dobrze sprawdza się również w procesach, w których część pracy pozostaje po stronie człowieka, a robot przejmuje czynności powtarzalne, precyzyjne lub fizycznie obciążające. Operator może przygotowywać elementy, kontrolować jakość i reagować na nietypowe sytuacje, podczas gdy cobot zajmuje się załadunkiem maszyny, montażem, pakowaniem, paletyzacją albo innym zadaniem wymagającym stałej powtarzalności. Takie rozwiązanie ma szczególnie dużo sensu tam, gdzie pełna automatyzacja byłaby zbyt sztywna albo zbyt kosztowna.
Klasyczny robot przemysłowy będzie natomiast lepszy wtedy, gdy najważniejsze są bardzo krótki czas cyklu, wysoka prędkość, duży udźwig i wielkoseryjna produkcja jednego produktu. Jeśli proces pozostaje niezmienny przez lata i może być całkowicie odseparowany od operatorów, przewaga elastyczności cobota staje się mniej istotna. Przy wyborze należy więc porównać częstotliwość zmian produkcji, wymagany czas cyklu, masę detalu, dostęp operatora do stanowiska oraz możliwość późniejszego wykorzystania robota w innym procesie.
Cobot a robot przemysłowy – porównanie
| Kryterium | Cobot | Klasyczny robot przemysłowy |
|---|---|---|
| Zmienność produkcji | ✅ Bardzo dobry przy częstych zmianach | ⚠️ Lepszy przy stabilnym, powtarzalnym procesie |
| Krótkie i średnie serie | ✅ Bardzo dobre zastosowanie | ⚠️ Integracja może być mniej opłacalna |
| Produkcja wielkoseryjna | ⚠️ Możliwa, ale nie zawsze optymalna | ✅ Zwykle lepszy wybór |
| Praca blisko człowieka | ✅ Możliwa po odpowiedniej ocenie ryzyka | ⚠️ Najczęściej wymaga separacji |
| Maksymalna prędkość | ⚠️ Często ograniczana w trybie współpracy | ✅ Zwykle znacznie wyższa |
| Bardzo krótki czas cyklu | ⚠️ Może być ograniczeniem | ✅ Duża przewaga |
| Duży udźwig | ⚠️ Zależny od modelu | ✅ Szeroki wybór robotów ciężkich |
| Szybkie przezbrojenie | ✅ Duża zaleta | ⚠️ Zwykle bardziej czasochłonne |
| Przenoszenie między stanowiskami | ✅ Często możliwe | ⚠️ Zwykle część stałej celi |
| Programowanie prostych zadań | ✅ Zwykle bardziej intuicyjne | ⚠️ Często wymaga większej wiedzy specjalistycznej |
| Wymagana powierzchnia | ✅ Potencjalnie mniejsza | ⚠️ Cela i ogrodzenia zajmują więcej miejsca |
| Obsługa CNC, montaż, pakowanie | ✅ Bardzo dobre zastosowanie | ✅ Również możliwe |
| Maksymalizacja wydajności | ⚠️ Nie zawsze najlepszy wybór | ✅ Główna przewaga |
| Elastyczność przyszłych zastosowań | ✅ Wysoka | ⚠️ Zwykle mniejsza |
Cobot warto więc wybrać przede wszystkim wtedy, gdy ważniejsze od maksymalnej prędkości są elastyczność, częste zmiany produkcji i możliwość współdzielenia stanowiska z operatorem. Klasyczny robot przemysłowy ma natomiast wyraźną przewagę w procesach wielkoseryjnych, w których priorytetem są wysoka prędkość, duży udźwig i możliwie najkrótszy czas cyklu.
Czy cobot sprawdzi się w małej i średniej firmie?
Cobot może być dobrym rozwiązaniem dla małej i średniej firmy, szczególnie wtedy, gdy przedsiębiorstwo chce automatyzować pojedyncze, powtarzalne procesy bez budowy rozbudowanej linii produkcyjnej. Kompaktowa konstrukcja, możliwość łatwego przezbrojenia oraz prostsze programowanie sprawiają, że robot współpracujący może zostać wdrożony przy jednej maszynie CNC, stanowisku montażowym, pakowaniu albo paletyzacji, a później wykorzystany także w innym procesie. Dla mniejszych zakładów taka elastyczność często ma większe znaczenie niż maksymalna prędkość pracy.
Cobot dobrze sprawdza się także wtedy, gdy produkcja obejmuje krótkie i średnie serie, a zakres zadań zmienia się w zależności od aktualnych zleceń. Firma może na przykład wykorzystać robota do załadunku frezarki, następnie przeprogramować go do obsługi innego detalu albo przenieść na stanowisko pakowania. Dzięki temu inwestycja nie musi być przypisana do jednego produktu przez wiele lat, co zmniejsza ryzyko związane z automatyzacją zmiennej produkcji.
Przed zakupem cobota trzeba jednak policzyć całkowity koszt stanowiska, obejmujący nie tylko samo ramię, ale również chwytak, integrację, konstrukcję, zabezpieczenia, programowanie, szkolenie i późniejszy serwis. Najlepszym kandydatem do pierwszego wdrożenia jest proces powtarzalny, dobrze opisany i łatwy do zmierzenia, ponieważ pozwala szybko porównać czas cyklu, wykorzystanie pracowników, jakość oraz rzeczywisty okres zwrotu inwestycji.
Czy cobot wymaga certyfikacji i oznakowania CE?
Cobot stosowany w zakładzie produkcyjnym musi spełniać wymagania bezpieczeństwa, ale oznakowanie CE należy rozpatrywać dla konkretnego produktu i całej zintegrowanej maszyny, a nie traktować jako prostego „certyfikatu cobota”. Samo oznaczenie CE nie jest certyfikatem wydawanym przez urząd, lecz deklaracją producenta, że produkt spełnia mające do niego zastosowanie wymagania prawa UE po przeprowadzeniu właściwej procedury oceny zgodności. W przypadku ramienia robota dostarczanego jako maszyna nieukończona producent może przekazywać deklarację włączenia i instrukcję montażu, natomiast odpowiedzialność za zgodność kompletnego stanowiska przechodzi na jego producenta lub integratora.
Po zintegrowaniu cobota z chwytakiem, stołem, maszyną CNC, systemem wizyjnym lub innymi elementami powstaje kompletna aplikacja, dla której trzeba przeprowadzić ocenę ryzyka i ocenić zgodność przed oddaniem jej do użytkowania. Analiza obejmuje nie tylko ruch samego ramienia, lecz również efektor końcowy, przenoszony detal, możliwość zgniatania, prędkości, strefy pracy oraz zastosowane urządzenia ochronne. Normy ISO 10218-1:2025 i ISO 10218-2:2025 pomagają określić wymagania bezpieczeństwa dla robota i jego integracji, a ISO/TS 15066 pozostaje istotnym dokumentem dotyczącym aplikacji współpracujących.
We wrześniu 2026 roku w Unii Europejskiej trwa jeszcze okres przejściowy przed pełnym stosowaniem Rozporządzenia Maszynowego (UE) 2023/1230, które zacznie obowiązywać zasadniczo od 20 stycznia 2027 roku. Dlatego firma wdrażająca cobota powinna sprawdzić dokumentację konkretnego robota oraz całego stanowiska i jasno ustalić, kto odpowiada za ocenę zgodności, dokumentację techniczną oraz oznakowanie CE gotowej maszyny.
Czy cobot zastępuje człowieka w pracy?
Cobot nie musi zastępować człowieka, ponieważ w wielu wdrożeniach jego zadaniem jest przejęcie powtarzalnych, monotonnych albo fizycznie obciążających czynności, podczas gdy pracownik pozostaje odpowiedzialny za zadania wymagające doświadczenia, oceny sytuacji i elastycznego reagowania. W montażu robot może przez wiele godzin wykonywać tę samą operację wkręcania lub odkładania elementów, natomiast operator przygotowuje komponenty, kontroluje jakość, reaguje na błędy i nadzoruje kilka stanowisk jednocześnie.
Cobot może również zmienić sposób organizacji pracy przy spawaniu, obsłudze CNC, pakowaniu czy paletyzacji, ponieważ człowiek nie musi wykonywać każdej czynności ręcznie. Przy spawaniu operator nadal może odpowiadać za przygotowanie detalu, dobór parametrów procesu i kontrolę gotowych spoin, podczas gdy robot prowadzi palnik po zaprogramowanej trajektorii. Podobny podział występuje przy maszynach CNC, gdzie cobot zajmuje się załadunkiem i odbiorem detali, a pracownik kontroluje proces oraz przygotowuje kolejne partie.
Wpływ cobota na zatrudnienie zależy więc od konkretnego procesu, ponieważ automatyzacja może ograniczyć liczbę prostych czynności manualnych, ale jednocześnie zwiększyć zapotrzebowanie na obsługę, programowanie, kontrolę jakości, utrzymanie ruchu i integrację stanowisk. Największą wartość robot współpracujący daje tam, gdzie powtarzalność maszyny uzupełnia doświadczenie i elastyczność człowieka, zamiast próbować całkowicie zastąpić operatora.
Przykłady cobotów – popularne firmy i modele robotów współpracujących
Cobot jest dziś dostępny w ofertach wielu największych producentów automatyki przemysłowej, a poszczególne rodziny różnią się przede wszystkim udźwigiem, zasięgiem, sposobem programowania oraz dostępnym ekosystemem narzędzi. Do najbardziej rozpoznawalnych producentów należą Universal Robots, ABB, KUKA oraz FANUC, których roboty współpracujące można spotkać między innymi przy obsłudze CNC, montażu, paletyzacji, spawaniu i kontroli jakości.
Nie warto wybierać cobota wyłącznie na podstawie maksymalnego udźwigu. W konkretnym wdrożeniu równie ważne są zasięg ramienia, prędkość, możliwość prowadzenia ręcznego, obsługiwane chwytaki, integracja z systemami wizyjnymi i PLC oraz dostępność lokalnego serwisu. Ten sam cobot może być bardzo dobrym rozwiązaniem do paletyzacji, a jednocześnie nie być optymalnym wyborem do precyzyjnego montażu niewielkich elementów.
Poniżej znajdują się przykłady najbardziej znanych rodzin robotów współpracujących, które dobrze pokazują różnice pomiędzy konstrukcjami oferowanymi przez największych producentów.
Universal Robots – UR20-1750 i UR30-1300
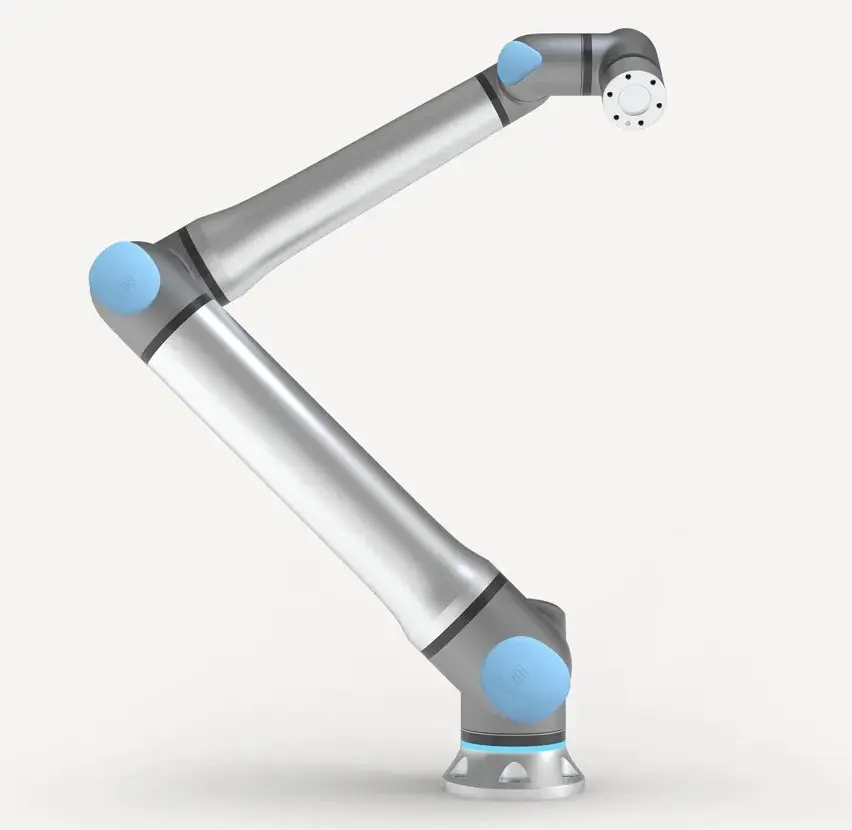
Universal Robots jest jedną z najbardziej rozpoznawalnych firm kojarzonych z rozwojem cobotów, a jej roboty są wykorzystywane w bardzo szerokim zakresie procesów przemysłowych. Do mocniejszych modeli należą UR20-1750 oraz UR30-1300, rozwijane z myślą o zadaniach wymagających większego udźwigu i siły niż typowe lekkie aplikacje stołowe. W rodzinie producenta znajdują się również mniejsze coboty przeznaczone do montażu, obsługi maszyn i przenoszenia elementów.
UR20-1750 dobrze pasuje do procesów wymagających większego zasięgu, na przykład paletyzacji, obsługi rozbudowanych stanowisk czy przenoszenia elementów pomiędzy oddalonymi punktami. UR30-1300 jest kierowany bardziej w stronę aplikacji wymagających większego udźwigu, momentu i pracy z cięższymi narzędziami. Cobot Universal Robots jest często wybierany także ze względu na rozbudowany ekosystem chwytaków, systemów wizyjnych i gotowych komponentów integracyjnych.
ABB – GoFa i PoWa
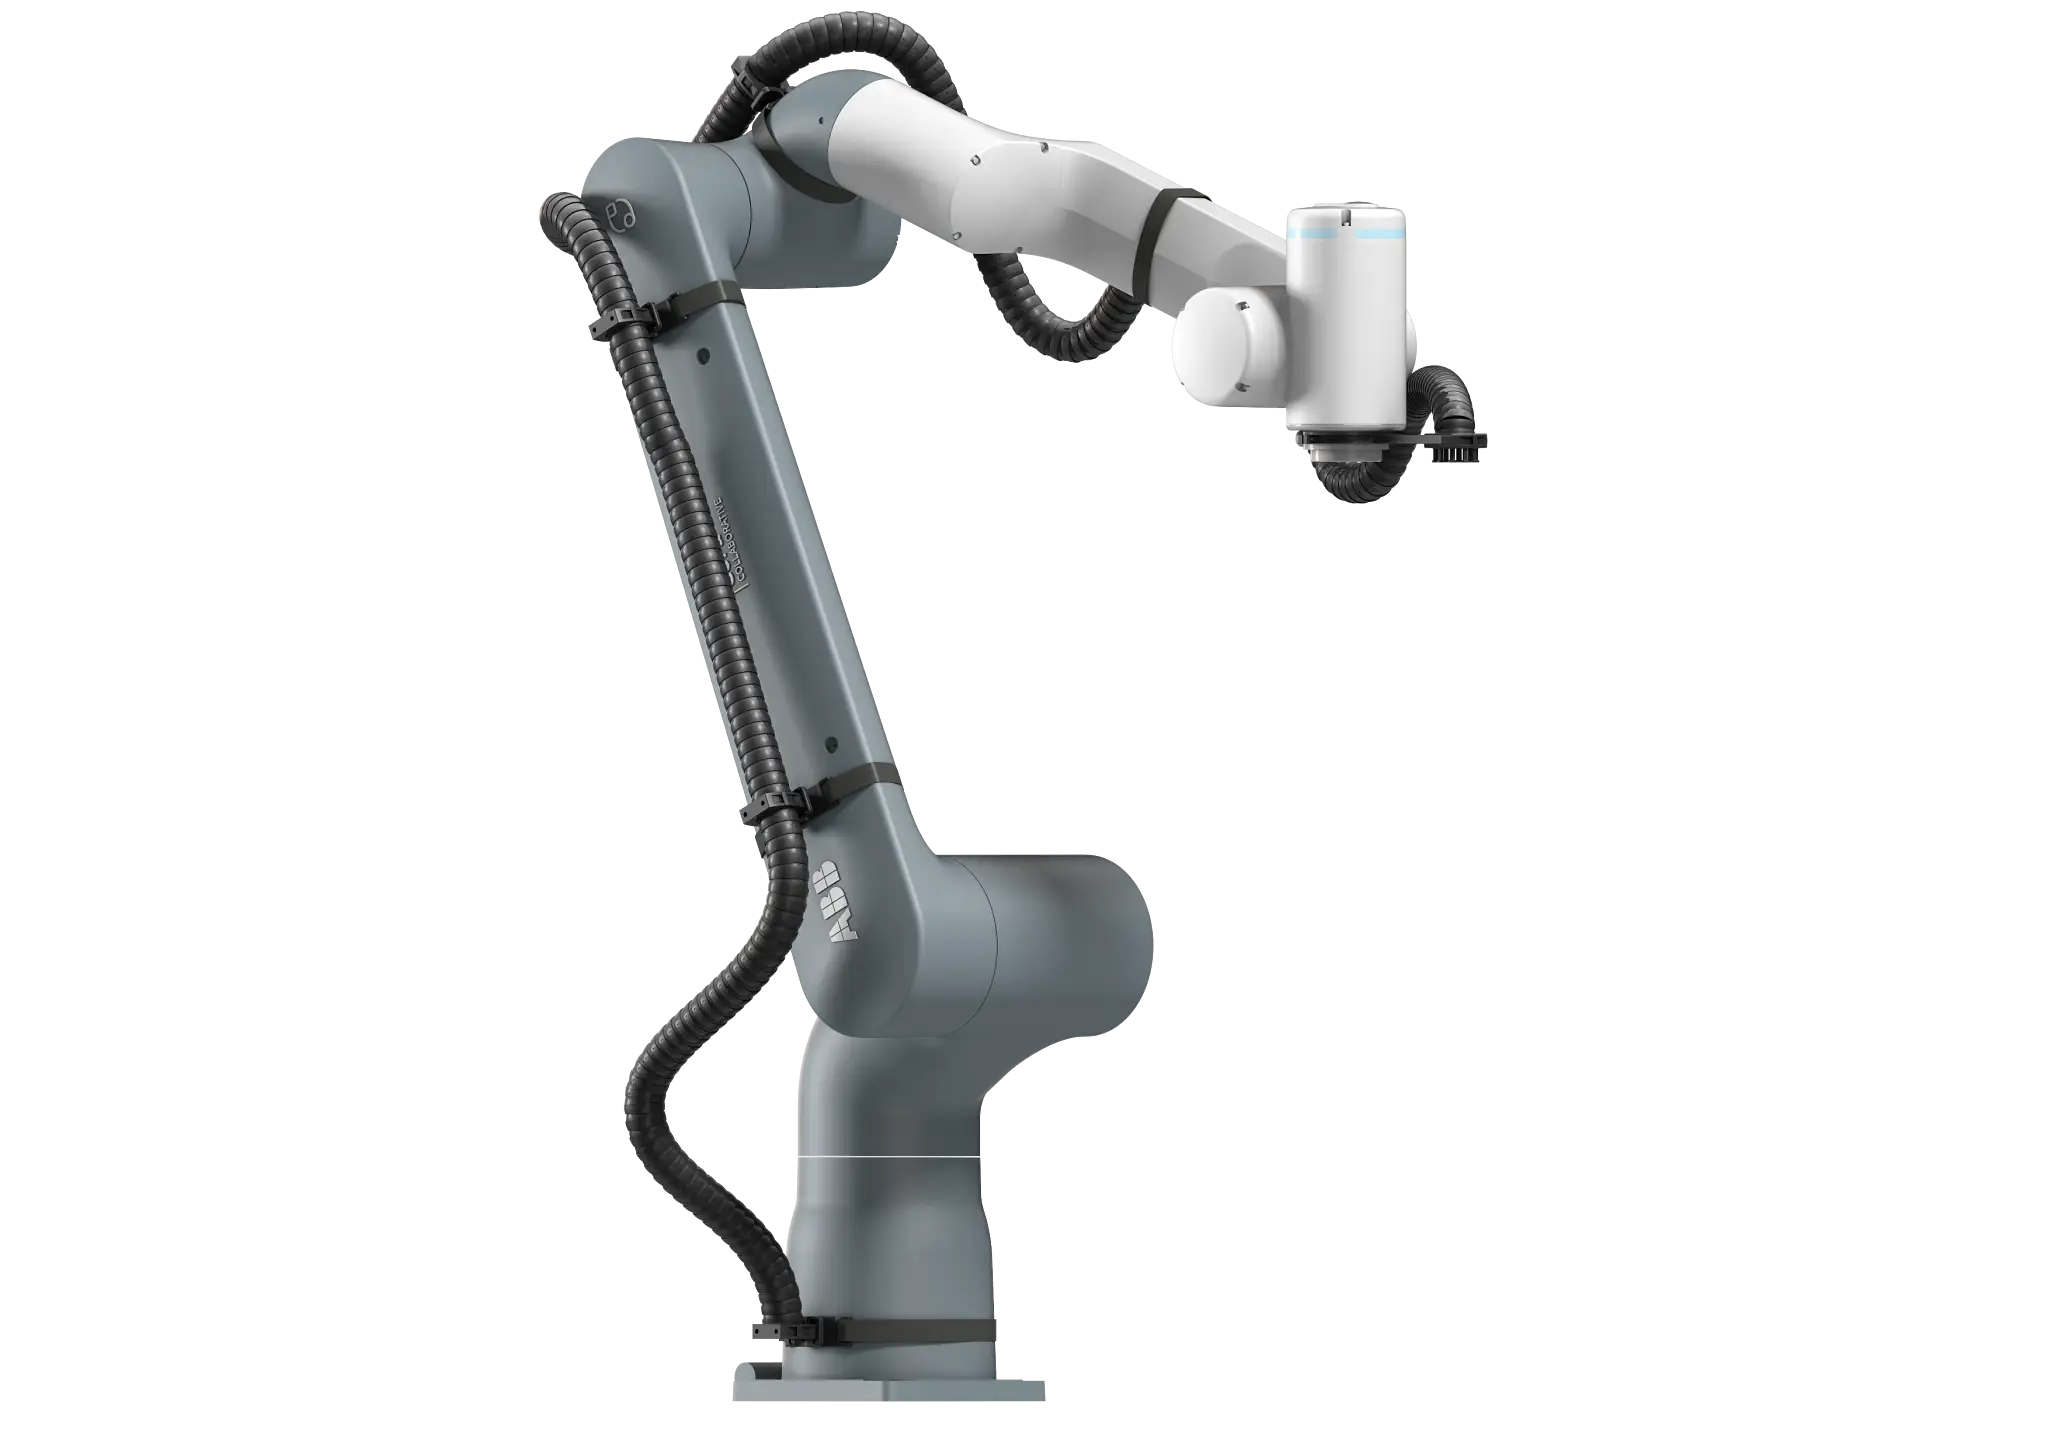
ABB rozwija kilka rodzin cobotów, z których najbardziej rozpoznawalna jest seria GoFa, przeznaczona między innymi do montażu, obsługi maszyn, paletyzacji, wkręcania oraz procesów wymagających precyzyjnego prowadzenia narzędzia. Konstrukcja wykorzystuje czujniki momentu w osiach i rozwiązania umożliwiające tworzenie stanowisk, w których robot może pracować w bezpośrednim otoczeniu operatora po odpowiednim zaprojektowaniu całej aplikacji.
Drugą istotną rodziną jest PoWa, rozwijana w stronę większej wydajności, prędkości oraz szerszego zakresu udźwigów. Dzięki temu ABB może kierować coboty zarówno do prostych stanowisk montażowych, jak i bardziej wymagających procesów związanych z obsługą maszyn, spawaniem czy paletyzacją. Cobot ABB może być również integrowany z RobotStudio, systemami wizyjnymi i kontrolerami wykorzystywanymi w pozostałej automatyce tego producenta, co ma znaczenie w zakładach korzystających już z infrastruktury ABB.
KUKA – LBR iisy
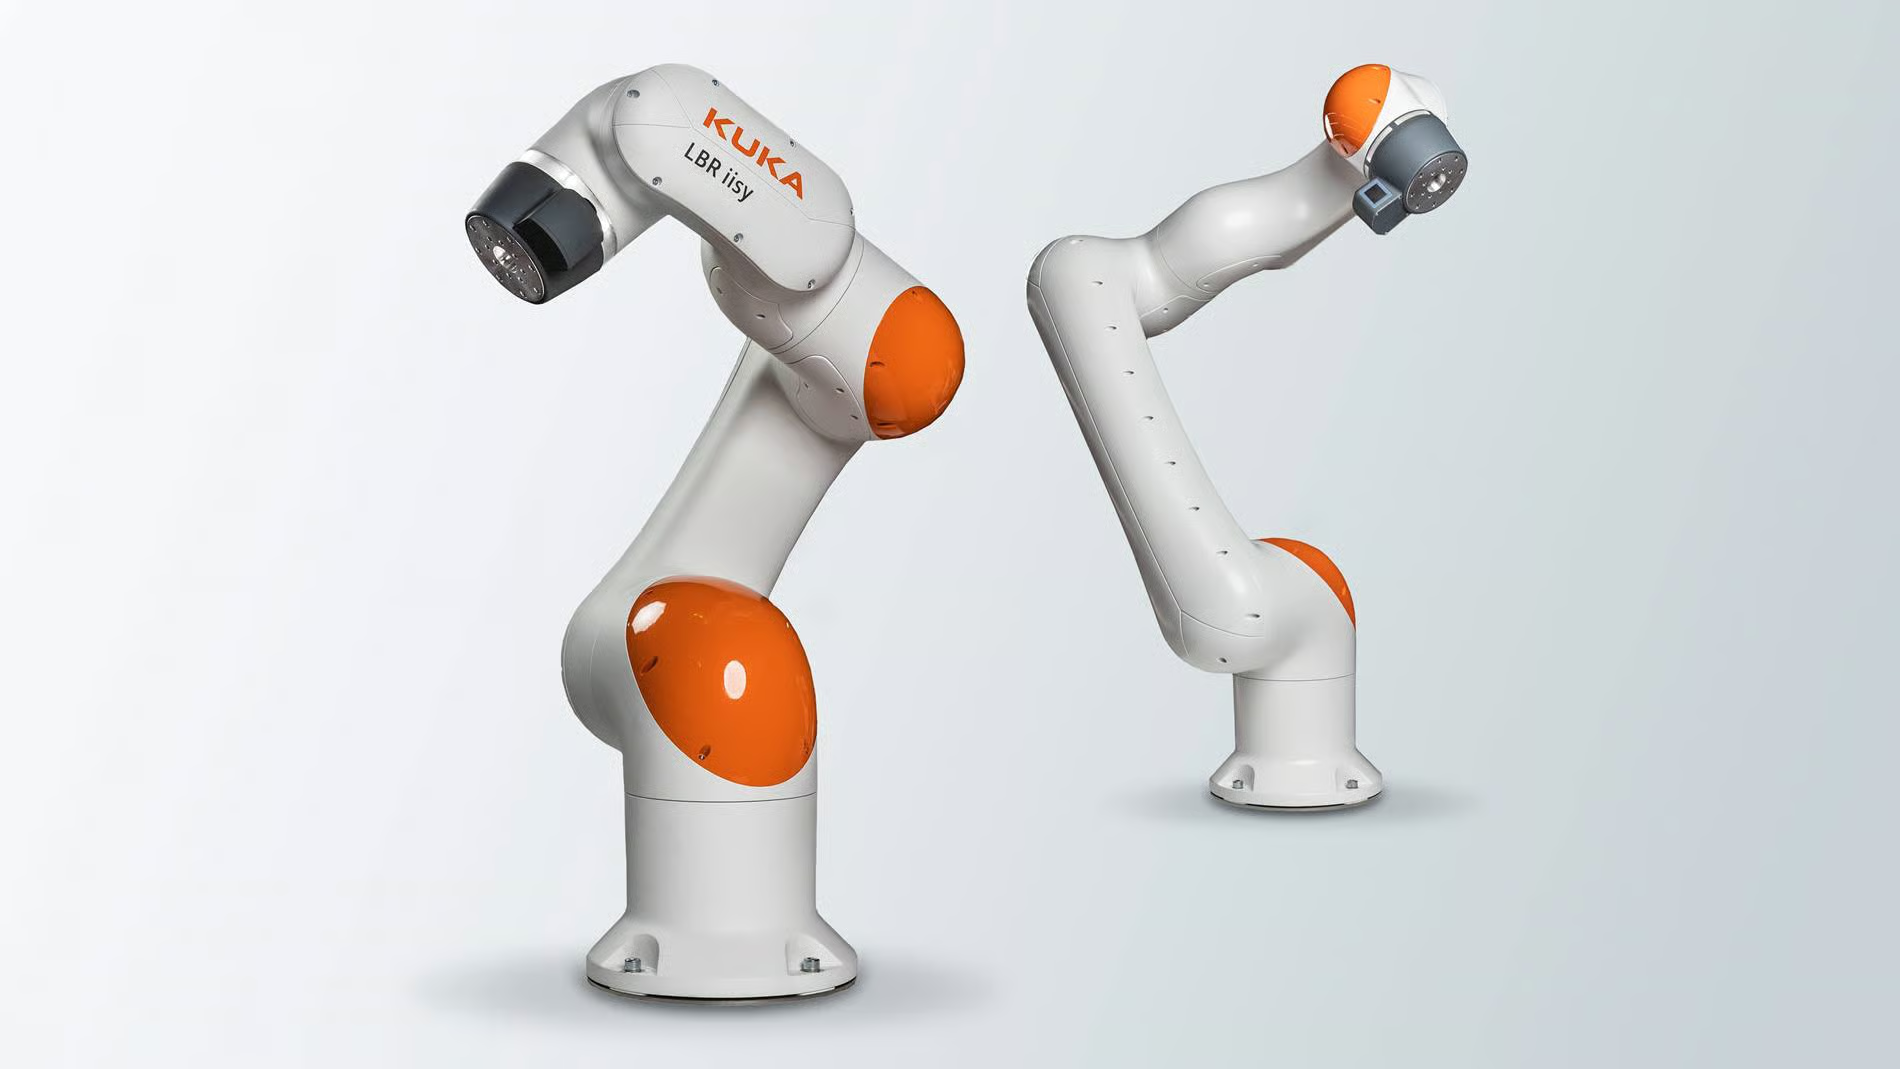
KUKA LBR iisy to rodzina cobotów przeznaczonych do elastycznej automatyzacji montażu, obsługi maszyn, kontroli jakości, przenoszenia materiałów oraz wybranych procesów spawalniczych. Charakterystycznym elementem konstrukcji jest wykorzystanie pomiaru momentu w przegubach, który wspiera funkcje związane z interakcją robota z otoczeniem oraz umożliwia intuicyjne prowadzenie ramienia podczas przygotowywania programu.
W rodzinie znajdują się warianty różniące się udźwigiem i zasięgiem, dzięki czemu LBR iisy może być stosowany zarówno przy mniejszych elementach, jak i bardziej wymagających zadaniach produkcyjnych. Cobot KUKA jest szczególnie interesujący dla zakładów, które korzystają już z klasycznych robotów tej marki i chcą połączyć robotykę współpracującą z istniejącą infrastrukturą automatyki. Duże znaczenie ma również wspólne środowisko sterowania i możliwość rozbudowy stanowiska o kolejne elementy systemu.
FANUC – CRX-10iA i CRX-20iA/L
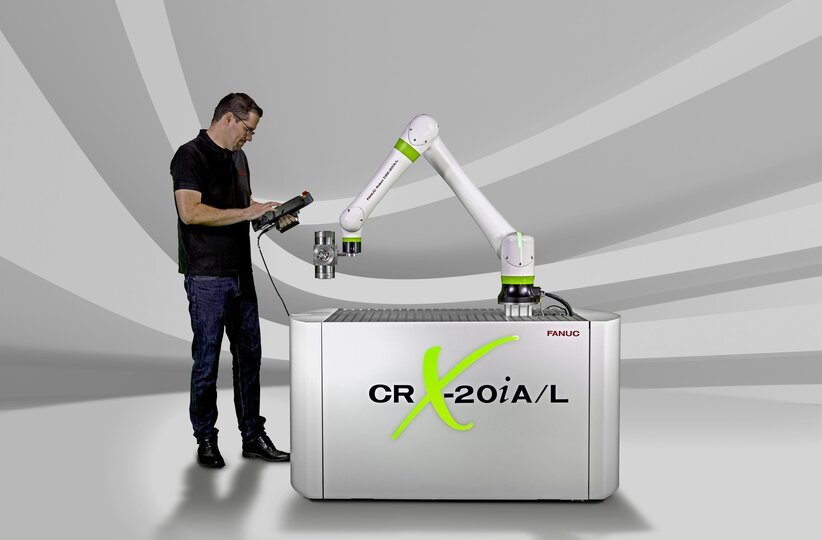
FANUC rozwija serię CRX, która obejmuje coboty przeznaczone zarówno do lekkich operacji montażowych, jak i obsługi maszyn, przenoszenia materiałów, paletyzacji czy spawania. Jednym z popularnych modeli jest CRX-10iA, wykorzystywany przy aplikacjach wymagających umiarkowanego udźwigu i dużej elastyczności stanowiska. W bardziej wymagających procesach można wykorzystać między innymi CRX-20iA/L, oferujący większą możliwość pracy z cięższymi elementami.
Seria CRX została zaprojektowana również z myślą o użytkownikach rozpoczynających automatyzację. Programowanie może odbywać się poprzez panel dotykowy i prowadzenie ramienia, co upraszcza przygotowanie podstawowych trajektorii. Cobot FANUC może dzięki temu znaleźć zastosowanie zarówno w dużej fabryce, jak i w mniejszym przedsiębiorstwie automatyzującym pierwsze stanowisko CNC, montażowe lub paletyzacyjne.
Popularne coboty – porównanie producentów
| Producent | Popularne modele / serie | Typowe zastosowania |
|---|---|---|
| Universal Robots | UR20-1750, UR30-1300, g-Series | Paletyzacja, CNC, spawanie, montaż, handling |
| ABB | GoFa, PoWa | Montaż, CNC, paletyzacja, wkręcanie, spawanie |
| KUKA | LBR iisy | Montaż, kontrola jakości, handling, CNC, spawanie |
| FANUC | CRX-10iA, CRX-10iA/L, CRX-20iA/L | CNC, handling, paletyzacja, montaż, spawanie |
Ile kosztuje cobot w Polsce? Ceny popularnych modeli
Cena cobota w Polsce zależy od producenta, udźwigu, zasięgu, wersji sterownika oraz wyposażenia dostarczanego razem z robotem. Samo ramię jest tylko częścią kosztu całej automatyzacji, ponieważ kompletne stanowisko może wymagać również chwytaka, konstrukcji mechanicznej, systemu wizyjnego, zabezpieczeń, programowania oraz integracji z maszyną lub linią produkcyjną. W publicznych ofertach dostępnych we wrześniu 2026 roku ceny wybranych modeli zaczynają się od około 138 tys. zł netto, natomiast mocniejsze konstrukcje przekraczają 200 tys. zł netto.
Cobot do prostego przenoszenia elementów może wymagać jedynie standardowego chwytaka i podstawowej konstrukcji stanowiska, natomiast paletyzacja, spawanie czy obsługa maszyn CNC znacząco zwiększają całkowity koszt wdrożenia. W przypadku paletyzacji potrzebne mogą być dodatkowa oś pionowa, chwytak próżniowy oraz system definiujący wzór ułożenia produktów, a przy spawaniu dochodzą źródło spawalnicze, palnik, oprzyrządowanie i zabezpieczenia procesu. Z tego powodu ceny samego ramienia nie należy utożsamiać z kosztem gotowego stanowiska.
Przy wyborze cobota warto porównywać nie tylko cenę zakupu, ale również koszt integracji, dostępność serwisu, możliwość późniejszego przezbrojenia oraz przewidywany czas zwrotu inwestycji. W części przypadków droższy robot z większym udźwigiem, zasięgiem lub lepiej rozwiniętym ekosystemem narzędzi może okazać się korzystniejszy niż tańszy model wymagający bardziej rozbudowanej integracji.
Ceny popularnych cobotów w Polsce – wrzesień 2026
| Producent i model | Udźwig | Cena netto |
|---|---|---|
| Universal Robots UR20 | do 25 kg | od 210 600 zł |
| Universal Robots UR30 | do 35 kg | od 202 900 zł |
| ABB PoWa 13 | 13 kg | 137 800 zł |
| ABB PoWa 16 | 16 kg | 175 500 zł |
| ABB GoFa | zależnie od modelu | wycena indywidualna |
| KUKA LBR iisy 11 R1300 | 11 kg | wycena indywidualna |
| KUKA LBR iisy 15 R930 | 15 kg | wycena indywidualna |
| FANUC CRX-10iA | 10 kg | wycena indywidualna |
| FANUC CRX-10iA/L | 10 kg | wycena indywidualna |
| FANUC CRX-20iA/L | 20 kg | wycena indywidualna |
Universal Robots publikuje w Polsce ceny poszczególnych konfiguracji UR20 i UR30, przy czym warianty z panelem operatorskim mogą kosztować więcej niż podana cena początkowa. RBTX publikuje z kolei ceny ABB PoWa 13 i PoWa 16, natomiast KUKA i FANUC kierują użytkownika do indywidualnej wyceny konkretnych modeli.
Całkowity koszt stanowiska z cobotem może być znacznie wyższy niż cena widoczna w tabeli, dlatego przed inwestycją warto przygotować wycenę obejmującą kompletne wdrożenie. Dopiero suma kosztów robota, narzędzia, konstrukcji, zabezpieczeń, programowania, uruchomienia i późniejszego serwisu pozwala rzetelnie określić budżet oraz czas zwrotu inwestycji.
Cobot, system wizyjny i sztuczna inteligencja – jak współpracują?
Cobot połączony z systemem wizyjnym może rozpoznawać położenie elementów, określać ich orientację i przekazywać te informacje bezpośrednio do sterownika robota, dzięki czemu nie musi pracować wyłącznie na detalach ustawionych zawsze w identycznym miejscu. Kamera analizuje obraz stanowiska, lokalizuje produkt i wyznacza jego współrzędne, a robot wykorzystuje je do poprawnego ustawienia chwytaka lub narzędzia. Takie rozwiązanie pozwala automatyzować między innymi sortowanie, kontrolę jakości, pobieranie elementów z pojemników oraz obsługę produktów znajdujących się w zmiennych pozycjach.
Cobot wykorzystujący analizę obrazu i algorytmy sztucznej inteligencji może dodatkowo klasyfikować produkty, wykrywać określone wady oraz dobierać sposób wykonania zadania na podstawie informacji otrzymywanych z kamer i czujników. W bardziej zaawansowanych aplikacjach system może rozpoznawać różne warianty detali, wskazywać robotowi odpowiedni punkt chwytu albo kontrolować poprawność wykonanej operacji. Dzięki temu stanowisko staje się bardziej elastyczne i nie wymaga tak dokładnego mechanicznego pozycjonowania każdego elementu przed rozpoczęciem cyklu.
Sztuczna inteligencja nie zastępuje jednak funkcji bezpieczeństwa, dlatego cobot wykorzystujący AI nadal musi działać w ramach określonych ograniczeń ruchu, siły, prędkości i prawidłowo wykonanej oceny ryzyka. Rozwój oprogramowania zmierza przede wszystkim w stronę łatwiejszej konfiguracji i większej adaptacyjności, dzięki czemu operator może coraz częściej definiować cel zadania, a system wizyjny i oprogramowanie pomagają robotowi dobrać sposób jego wykonania.
Cobot a robot humanoidalny – czym się różnią?
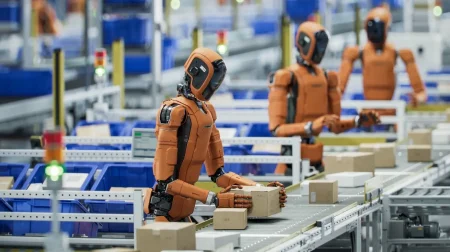
Cobot i robot humanoidalny to dwie różne kategorie robotów, mimo że oba mogą zostać zaprojektowane do pracy w otoczeniu człowieka. Typowy cobot przemysłowy ma najczęściej formę robotycznego ramienia i jest tworzony do wykonywania konkretnych procesów, takich jak montaż, paletyzacja, obsługa maszyn, spawanie czy kontrola jakości. Nie potrzebuje nóg, twarzy ani konstrukcji odwzorowującej ludzkie ciało, ponieważ w większości zastosowań przemysłowych najważniejsze są zasięg, udźwig, dokładność i możliwość współpracy z operatorem.
Robot humanoidalny jest natomiast projektowany tak, aby w większym stopniu przypominał człowieka pod względem budowy i sposobu poruszania się. Cobot wykonuje zwykle ściśle określone zadanie na przygotowanym stanowisku, podczas gdy robot humanoidalny ma docelowo radzić sobie z bardziej zróżnicowanymi czynnościami w środowisku zaprojektowanym dla ludzi. Humanoid może mieć dwie nogi, ramiona, dłonie oraz systemy pozwalające poruszać się pomiędzy stanowiskami, korzystać z drzwi, narzędzi czy wyposażenia bez przebudowy całej infrastruktury.
Cobot jest obecnie znacznie bardziej dojrzałym rozwiązaniem do praktycznej automatyzacji przemysłu niż uniwersalny robot humanoidalny. Jego zadania są łatwiejsze do zdefiniowania, zaprogramowania i zabezpieczenia, dzięki czemu można uzyskać wysoką powtarzalność oraz przewidywalny czas cyklu. Obie technologie mogą się jednak coraz bardziej zbliżać, ponieważ rozwiązania rozwijane dla cobotów, takie jak kontrola siły, wykrywanie kontaktu, systemy wizyjne czy bezpieczna interakcja z człowiekiem, są również kluczowe dla przyszłych humanoidów.
Cobot a robot humanoidalny – porównanie
| Cecha | Cobot | Robot humanoidalny |
|---|---|---|
| Typowa konstrukcja | Robotyczne ramię | Konstrukcja przypominająca człowieka |
| Liczba kończyn | Zwykle jedno ramię | Najczęściej dwie ręce i dwie nogi |
| Główne zastosowanie | Automatyzacja konkretnych procesów | Uniwersalne zadania w środowisku człowieka |
| Praca przemysłowa | ✅ Bardzo dojrzała technologia | ⚠️ Nadal rozwijana |
| Montaż | ✅ Bardzo dobre zastosowanie | ✅ Możliwy |
| Paletyzacja | ✅ Popularne zastosowanie | ⚠️ Możliwa, ale bardziej złożona |
| Obsługa CNC | ✅ Powszechne zastosowanie | ⚠️ Możliwa |
| Poruszanie się między stanowiskami | ⚠️ Zwykle wymaga dodatkowej platformy | ✅ Jedno z głównych założeń |
| Korzystanie z infrastruktury dla ludzi | ⚠️ Ograniczone | ✅ Główna zaleta |
| Programowanie konkretnego procesu | ✅ Stosunkowo proste | ⚠️ Bardziej złożone |
| Powtarzalność | ✅ Bardzo wysoka | ⚠️ Zależy od zadania i systemu |
| Koszt wdrożenia | ✅ Zwykle łatwiejszy do przewidzenia | ⚠️ Obecnie znacznie trudniejszy do oszacowania |
| Dojrzałość rynkowa | ✅ Wysoka | ⚠️ Wczesny etap komercjalizacji |
| Bezpośrednia współpraca z człowiekiem | ✅ Możli |
FAQ – cobot
Co to jest cobot?
Czym cobot różni się od robota przemysłowego?
Czy cobot może pracować bez ogrodzenia?
Do czego służą coboty?
Czy cobot może spawać?
Czy cobot zastępuje pracowników?
Czy cobot jest wolniejszy od zwykłego robota?
Jaka norma dotyczy cobotów?
Podsumowanie
Cobot to robot współpracujący, którego największą przewagą jest możliwość tworzenia elastycznych stanowisk, w których automatyzacja może funkcjonować znacznie bliżej człowieka niż w przypadku klasycznych cel robotycznych. Dzięki funkcjom ograniczania siły i prędkości, monitorowania ruchu oraz prostszemu programowaniu coboty dobrze nadają się do montażu, obsługi maszyn, paletyzacji, spawania, pakowania i wielu innych procesów.
Nie oznacza to jednak, że cobot jest automatycznie lepszy od klasycznego robota przemysłowego. W produkcji wymagającej bardzo dużej prędkości, maksymalnego udźwigu i krótkich cykli tradycyjna automatyzacja może nadal być efektywniejsza. Cobot ma największą przewagę wtedy, gdy produkcja jest zmienna, robot musi współdzielić stanowisko z człowiekiem albo przedsiębiorstwo potrzebuje rozwiązania, które można stosunkowo łatwo przystosować do kolejnych zadań.
Najważniejsze jest również prawidłowe rozumienie bezpieczeństwa. Cobot nie jest „bezpieczny sam z siebie” – bezpieczna musi być kompletna aplikacja obejmująca ramię, narzędzie, detal, sposób pracy człowieka i cały proces. Dopiero właściwa ocena ryzyka pozwala zdecydować, czy robot może pracować bez ogrodzenia i jakie ograniczenia są konieczne.
Źródła: ISO, International Federation of Robotics, Universal Robots, ABB, KUKA, FANUC. Opracowanie własne.
Dziękujemy za przeczytanie artykułu na Techoteka.pl.
Codziennie publikujemy najważniejsze informacje z Polski i ze świata dotyczące technologii, sztucznej inteligencji, nowych rozwiązań cyfrowych oraz trendów technologicznych, które kształtują przyszłość.
Obserwuj nas na Facebooku, aby być na bieżąco z najważniejszymi wydarzeniami ze świata technologii.